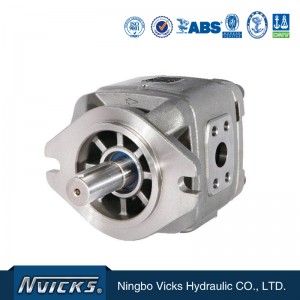
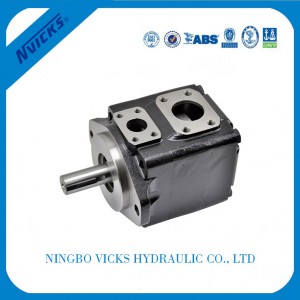
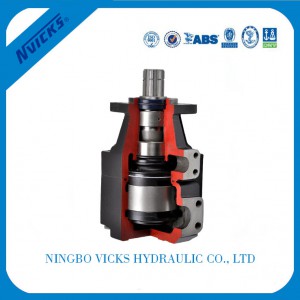
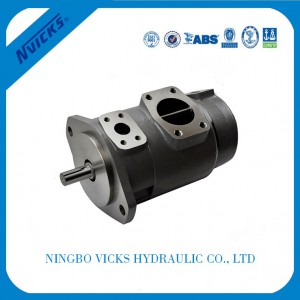
射出成形機用サーボオイルポンプ Vicks サーボシステム
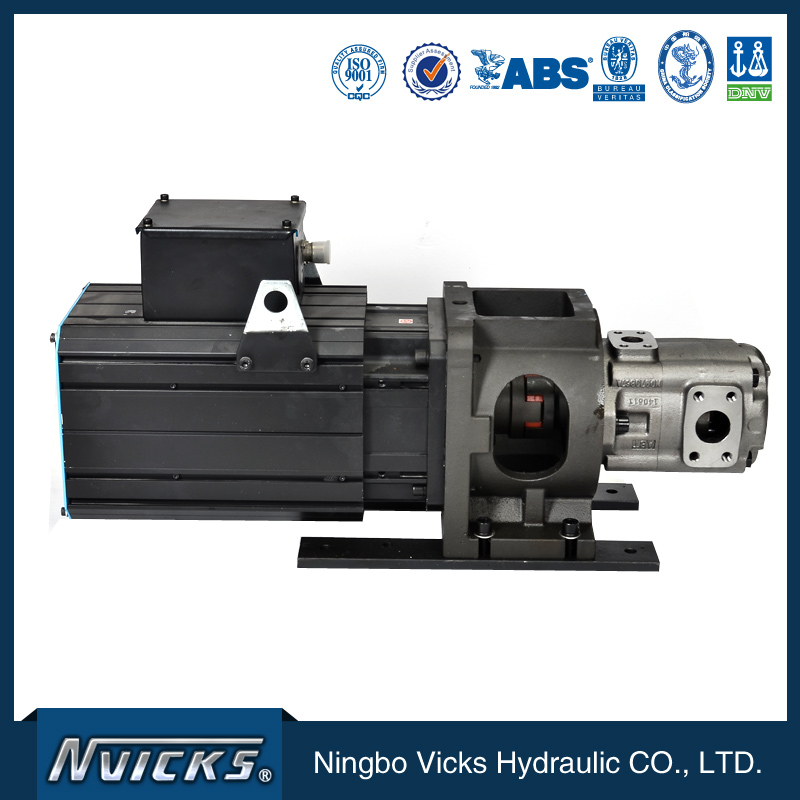
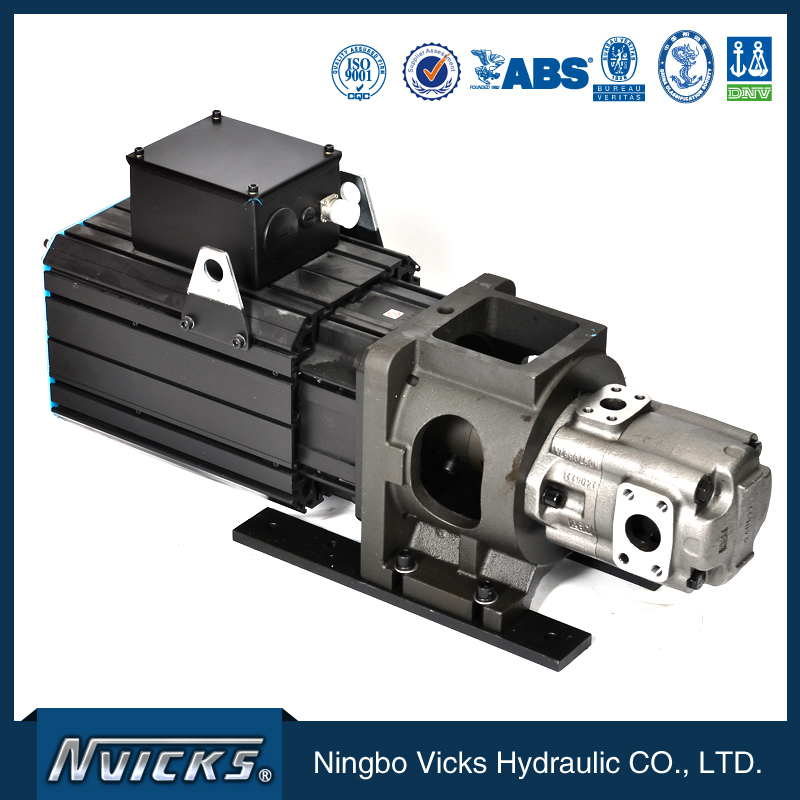
射出成形機油圧システム

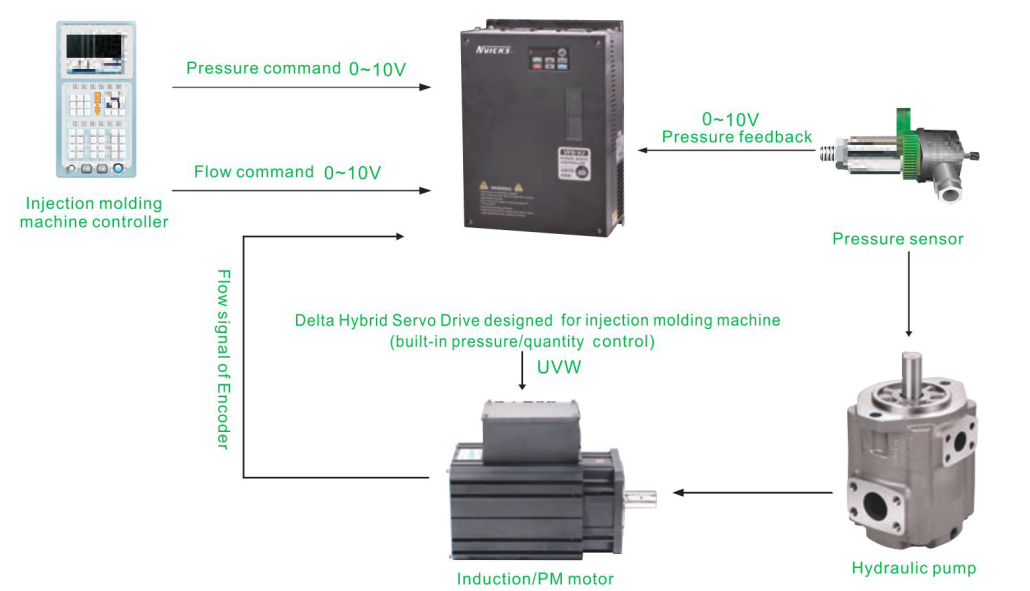
射出成形機から圧力と流量の指令を受け取ると、実際の圧力と速度のフィードバックを用いてPID制御を行い、サーボモーターと油圧ポンプを高速応答時間と高い繰り返し精度で駆動する。

標準構成

オプションアクセサリー

水力エネルギーシステムの特徴(5つの特徴)


従来型射出成形機の主な消費電力
油圧システムを使用する場合、消費電力は射出成形システム全体の75%以上を占めます。金型閉鎖、射出、保圧、金型開放など、工程ごとに異なる圧力と流量が必要となります。流量と圧力の要求値が設定値を超えると、リリーフ弁または比例弁が調整され、結果として消費電力が40%~75%増加します。

上位5つの利点

使用法:

適切なハイブリッドエネルギーシステムの選び方
(1) モーター出力の選択
● 必要トルク (Nm) T=q.∆p
2π·ηm
● 出力電力(kW)P=2π·T·n = T · n =Q·∆p
60,000 9550 60·πη
q: 排気量 (cc/rev) (cm3) n: 回転速度∆p有効圧力差(MPa)
Q:必要流量(L/分)ηm:ポンプの機械効率 ηt:ポンプの全効率
(2) 信号干渉の解決策
ドライブが制御盤に設置されている場合、信号干渉に対する保護機能は以下のとおりです。
● 主回路と制御回路の配線は分離していなければならない。
● 必要に応じて適切な接地を行う
● 制御回路にはシールドケーブルを使用してください。
● 主回路配線にはシールド線を使用してください
(3) 適切なハイブリッドサーボドライブとモーターの選び方
実際のアプリケーションでは、オイルシステムの違いにより、ハイブリッドサーボドライブとモーターの選定が異なってきます。
以下の例では、流量64L/分、最大保持圧力17.5MPaを使用しています。
● 油圧ポンプの排気量:最大システム流量(L/分)から油圧ポンプの排気量(cc/回転)を取得します。
例:最大システム流量が64L/分、最大モーター回転数が2000rpmと仮定します。油圧ポンプの排気量は64/2000*1000=32cc/回転となります。
● 最大モータートルク:油圧ポンプの最大圧力と排気量から最大トルクを得る
例:最大圧力が17.5 MPa、油圧ポンプの排気量が32cc/revであると仮定します。トルクは17.5*32*1.3/(2p)=116Nmとなります(係数1.3はシステム全体の損失を補償するためのもので、必要に応じて1.2から1.3に変更できます)。
● 定格モータートルクと定格モーター出力:最大圧力での保持圧力に必要なトルクは、定格モータトルクの2倍以下である必要があります(モータ工場から提供されたデータを最優先で使用してください)。この状況下で動作するモータの温度は容易に過熱するためです。定格トルクの2倍を選択すると仮定すると、定格モータトルクが58N-mの場合、定格速度1500rpmでモータは9.1kW*になります。
*モーター出力の計算式:P(W)=T(Nm)×w (rpm×2π/ 60)
●最大モーター電流:
モーター仕様で係数 kt (トルク/A) = 3.31 を取得した場合、最大トルクが 116N-m のとき、最大電流は約 115/3.31 = 35A になります。
● 適切なドライブを選択してください:お客様のご要望に応じて適切な駆動装置をお選びください。駆動装置の過負荷耐性は、60秒間150%、3秒間200%とします。保持圧力が最大17.5MPaで、32cc/revの油圧ポンプを使用する場合、必要なモーター電流は35Aです。
注:適切なモーターがない場合は、次に出力の高いモーターを使用してください。
ハイブリッドサーボドライブや既存システムとの統合についてご質問がございましたら、デルタまでお問い合わせください。