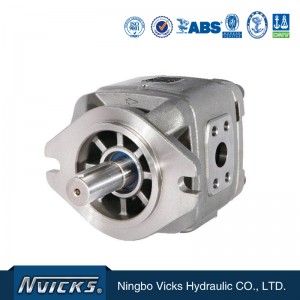
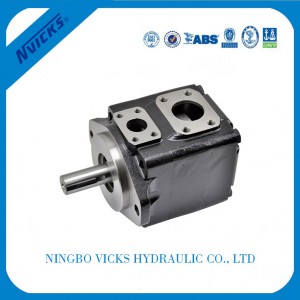
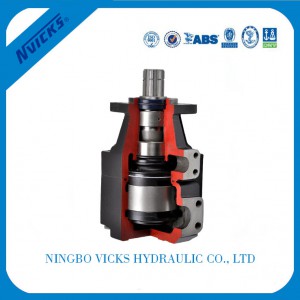
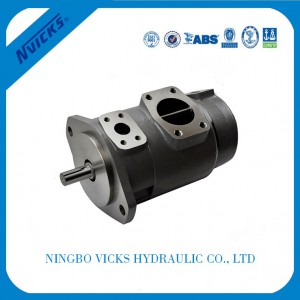
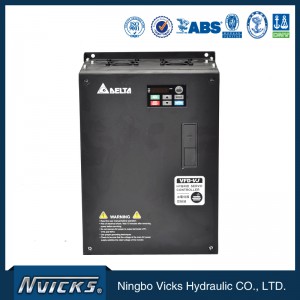
ລະບົບ Servo Vicks ສຳລັບເຄື່ອງຈັກສີດນ້ຳຢາງປ້ຳນ້ຳມັນ Servo
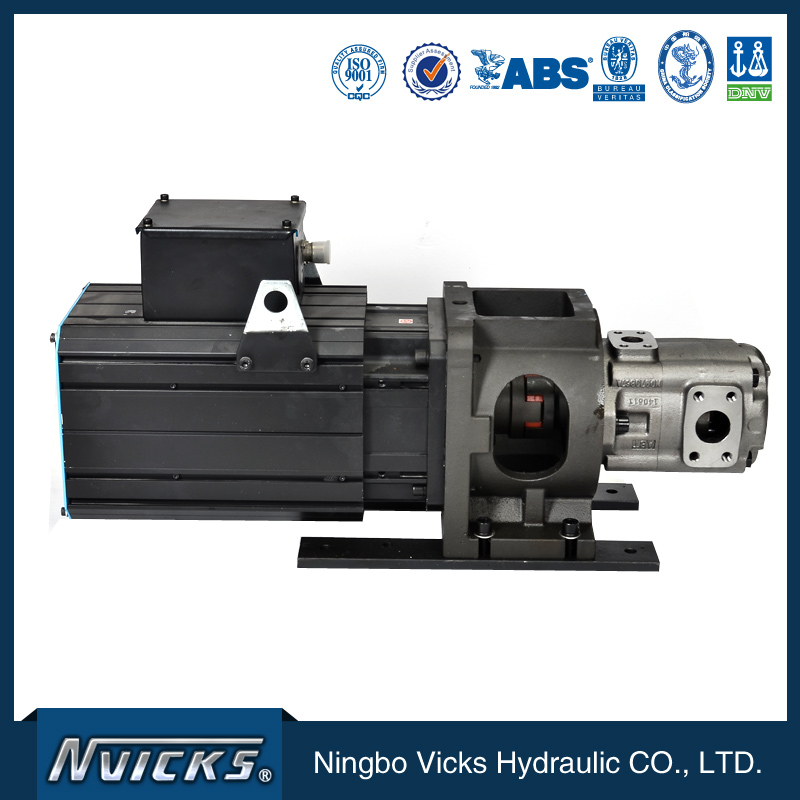
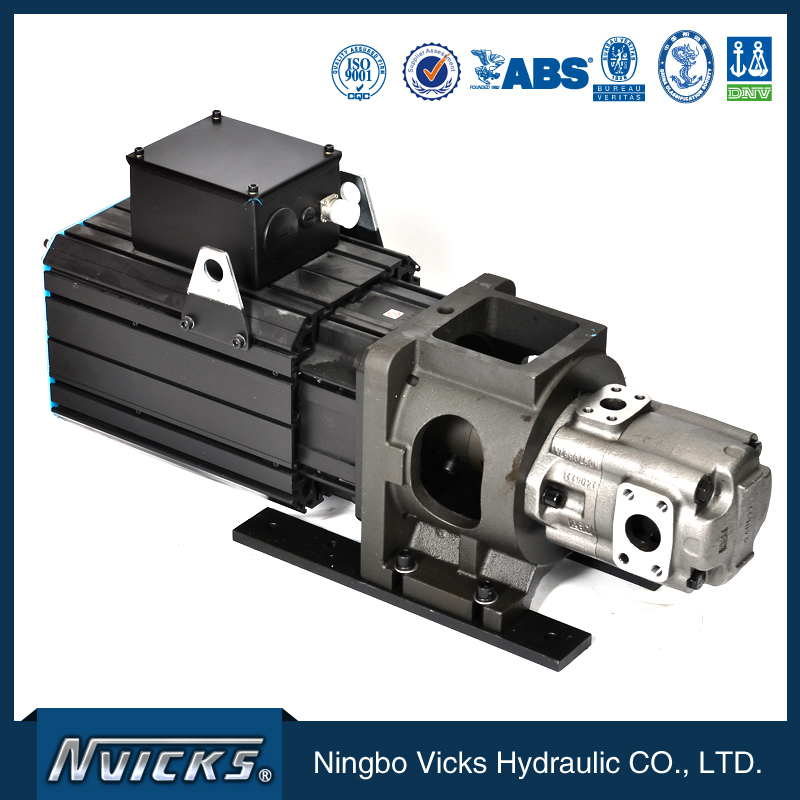
ລະບົບໄຮໂດຼລິກເຄື່ອງສີດແມ່ພິມ

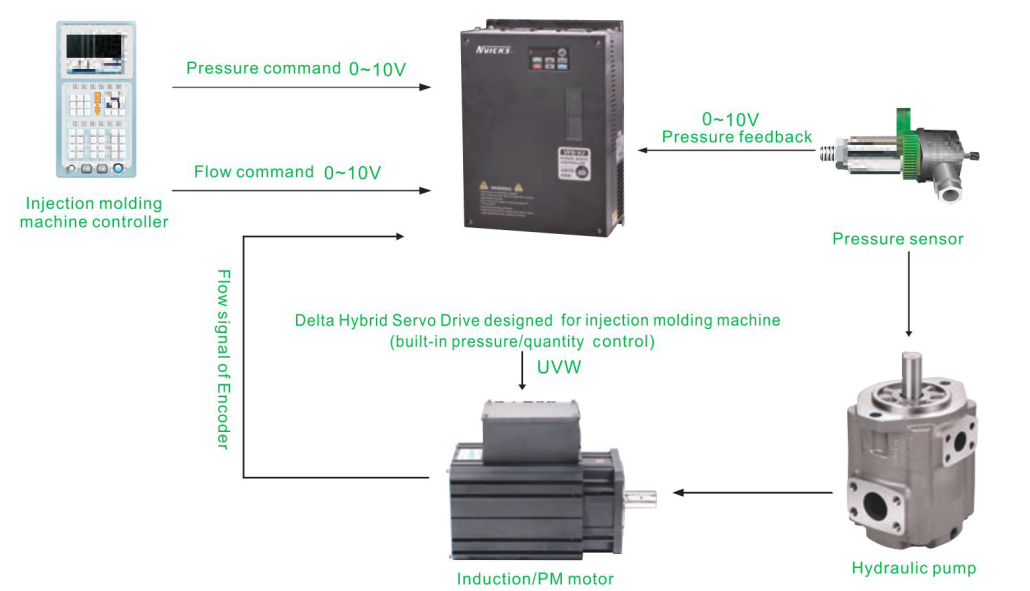
ໂຄງສ້າງຂອງລະບົບເຊີໂວໄຮໂດຼລິກ
ຫຼັງຈາກໄດ້ຮັບຄຳສັ່ງຄວາມດັນ ແລະ ການໄຫຼຈາກເຄື່ອງສີດແມ່ພິມ, ມັນຈະປະຕິບັດການຄິດໄລ່ PID ດ້ວຍຄວາມດັນ ແລະ ຄວາມໄວຕົວຈິງເພື່ອຂັບເຄື່ອນມໍເຕີ servo ແລະ ປໍ້າໄຮໂດຼລິກດ້ວຍເວລາຕອບສະໜອງທີ່ໄວ ແລະ ຄວາມແມ່ນຍໍາສູງ.

ການຕັ້ງຄ່າມາດຕະຖານ

ອຸປະກອນເສີມເພີ່ມເຕີມ

ຄຸນສົມບັດຂອງລະບົບພະລັງງານໄຮໂດຼລິກ (ຫ້າລັກສະນະ)


ການໃຊ້ພະລັງງານຫຼັກຂອງເຄື່ອງສີດພົ່ນແບບດັ້ງເດີມ
ເມື່ອໃຊ້ລະບົບໄຮໂດຼລິກ, ການໃຊ້ພະລັງງານຫຼາຍກວ່າ 75% ຂອງລະບົບສີດທັງໝົດ. ຕ້ອງການຄວາມກົດດັນ ແລະ ກະແສທີ່ແຕກຕ່າງກັນໃນລະຫວ່າງຂະບວນການ, ລວມທັງການປິດແມ່ພິມ, ການສີດ, ການກັກຄວາມດັນ ແລະ ການເປີດແມ່ພິມ. ເມື່ອຄວາມຕ້ອງການຂອງການໄຫຼ ແລະ ຄວາມດັນເກີນການຕັ້ງຄ່າ, ວາວຜ່ອນ ຫຼື ວາວສັດສ່ວນຈະຖືກປັບ, ເຊິ່ງເຮັດໃຫ້ການໃຊ້ພະລັງງານສູງຂຶ້ນ 40%-75%.

ຂໍ້ໄດ້ປຽບຫ້າອັນດັບຕົ້ນ

ການນຳໃຊ້:

ວິທີການເລືອກລະບົບພະລັງງານປະສົມທີ່ເໝາະສົມ
(1) ການເລືອກພະລັງງານມໍເຕີ
● ແຮງບິດທີ່ຕ້ອງການ (Nm) T=q.∆ປ
2π·ηm
● ພະລັງງານສົ່ງອອກ (ກິໂລວັດ) P=2π·T·n = T · n =Q·∆p
60,000 9550 60·πη
q: cc/rev ການຫມຸນຕົວ (cm3) n: ຄວາມໄວໃນການໝຸນ∆pຄວາມແຕກຕ່າງຂອງຄວາມກົດດັນທີ່ຖືກຕ້ອງ (Mpa)
Q: ກະແສທີ່ຕ້ອງການ L/minηm: ປະສິດທິພາບກົນຈັກຂອງປໍ້າ ηt: ປະສິດທິພາບທັງໝົດຂອງປໍ້າ
(2) ວິທີແກ້ໄຂສຳລັບການລົບກວນສັນຍານ
ເມື່ອຕິດຕັ້ງໄດຣຟ໌ຢູ່ທີ່ແຜງຄວບຄຸມ, ການປ້ອງກັນການລົບກວນສັນຍານແມ່ນ:
● ສາຍໄຟຂອງວົງຈອນຫຼັກ ແລະ ວົງຈອນຄວບຄຸມຕ້ອງແຍກອອກຈາກກັນ.
● ການຕໍ່ສາຍດິນທີ່ເໝາະສົມເມື່ອຈຳເປັນ
● ໃຊ້ສາຍປ້ອງກັນສຳລັບວົງຈອນຄວບຄຸມ
● ໃຊ້ສາຍປ້ອງກັນສຳລັບສາຍໄຟວົງຈອນຫຼັກ
(3) ວິທີການເລືອກລະບົບຂັບເຄື່ອນ Servo ແລະມໍເຕີແບບປະສົມທີ່ເໝາະສົມ
ໃນການນຳໃຊ້ຕົວຈິງ, ການເລືອກລະບົບຂັບເຄື່ອນ servo ແບບປະສົມ ແລະ ມໍເຕີຈະແຕກຕ່າງກັນເນື່ອງຈາກລະບົບນ້ຳມັນທີ່ແຕກຕ່າງກັນ.
ໃນຕົວຢ່າງຕໍ່ໄປນີ້, ອັດຕາການໄຫຼ 64 ລິດ/ນາທີ ແລະ ຄວາມດັນສູງສຸດ 17.5 Mpa ຖືກນໍາໃຊ້.
● ການຍົກຍ້າຍຂອງປໍ້າໄຮໂດຼລິກ:ໄດ້ຮັບການເຄື່ອນຍ້າຍຂອງປໍ້າໄຮໂດຼລິກ (cc/rev) ຈາກອັດຕາການໄຫຼຂອງລະບົບສູງສຸດ (L/min)
ຕົວຢ່າງ: ສົມມຸດວ່າອັດຕາການໄຫຼຂອງລະບົບສູງສຸດແມ່ນ 64 ລິດ/ນາທີ ແລະ ຄວາມໄວຂອງມໍເຕີສູງສຸດແມ່ນ 2000 ຮອບຕໍ່ນາທີ. ອັດຕາການຍົກຍ້າຍຂອງປໍ້າໄຮໂດຼລິກຈະເປັນ 64/2000*1000=32cc/ຮອບ
● ແຮງບິດສູງສຸດຂອງມໍເຕີ:ຮັບແຮງບິດສູງສຸດຈາກຄວາມດັນສູງສຸດ ແລະ ການຍ້າຍຕົວຂອງປໍ້າໄຮໂດຼລິກ
ຕົວຢ່າງ: ສົມມຸດວ່າຄວາມດັນສູງສຸດແມ່ນ 17.5 Mpa ແລະ ອັດຕາການຍ້າຍຂອງປໍ້າໄຮໂດຼລິກແມ່ນ 32cc/ຮອບ. ແຮງບິດຈະເປັນ 17.5*32*1.3/(2p)=116Nm (ຕົວຄູນແມ່ນສຳລັບ 1.3 ສຳລັບການຊົດເຊີຍການສູນເສຍທັງໝົດຂອງລະບົບ ແລະ ມັນສາມາດປ່ຽນເປັນ 1.2 ຫາ 1.3 ໄດ້ຕາມຄວາມຕ້ອງການ)
● ແຮງບິດຂອງມໍເຕີທີ່ໄດ້ຮັບການຈັດອັນດັບ ແລະ ພະລັງງານຂອງມໍເຕີທີ່ໄດ້ຮັບການຈັດອັນດັບ:ແຮງບິດທີ່ຕ້ອງການສຳລັບຄວາມດັນຮັກສາທີ່ຄວາມດັນສູງສຸດຄວນຈະເປັນສອງເທົ່າຂອງແຮງບິດມໍເຕີທີ່ກຳນົດໄວ້ ຫຼື ໜ້ອຍກວ່າ (ໃຊ້ຂໍ້ມູນທີ່ສະໜອງໃຫ້ຈາກໂຮງງານມໍເຕີເປັນບຸລິມະສິດອັນດັບທຳອິດ). ເນື່ອງຈາກອຸນຫະພູມມໍເຕີທີ່ເຮັດວຽກພາຍໃຕ້ສະຖານະການນີ້ແມ່ນເກີນອຸນຫະພູມໄດ້ງ່າຍ. ສົມມຸດວ່າພວກເຮົາເລືອກແຮງບິດທີ່ກຳນົດໄວ້ສອງເທົ່າ, ຫ້ອງໂດຍສານມໍເຕີຈະເປັນ 9.1kW* ດ້ວຍຄວາມໄວທີ່ກຳນົດໄວ້ 1500rpm ເມື່ອແຮງບິດມໍເຕີທີ່ກຳນົດໄວ້ແມ່ນ 58N-m.
*ສູດພະລັງງານມໍເຕີ:P(W)=T(Nm)Xw (ຮອບຕໍ່ນາທີX2π/ 60)
●ກະແສໄຟຟ້າມໍເຕີສູງສຸດ:
ຖ້າໄດ້ຮັບຄ່າສຳປະສິດ kt (ແຮງບິດ/A)=3.31 ໃນສະເປັກມໍເຕີ, ກະແສໄຟຟ້າສູງສຸດແມ່ນປະມານ 115/3.31=35A ເມື່ອແຮງບິດສູງສຸດແມ່ນ 116N-m.
● ເລືອກໄດຣຟ໌ທີ່ຖືກຕ້ອງ:ກະລຸນາເລືອກໄດຣຟ໌ທີ່ເໝາະສົມຕາມຄວາມຕ້ອງການຂອງລູກຄ້າ. ສົມມຸດວ່າຄວາມສາມາດໃນການໂຫຼດເກີນຂອງໄດຣຟ໌ແມ່ນ 150% ເປັນເວລາ 60 ວິນາທີ ແລະ 200% ເປັນເວລາ 3 ວິນາທີ. ເມື່ອຄວາມດັນຮັກສາຢູ່ທີ່ຄວາມດັນສູງສຸດ 17.5 Mpa ດ້ວຍປໍ້າໄຮໂດຼລິກ 32cc/ຮອບ, ກະແສໄຟຟ້າຂອງມໍເຕີທີ່ມັນຕ້ອງການແມ່ນ 35A.
ໝາຍເຫດ ຖ້າບໍ່ມີມໍເຕີທີ່ເໝາະສົມ, ກະລຸນາໃຊ້ມໍເຕີທີ່ມີພະລັງງານສູງກວ່າຕໍ່ໄປ.
ກະລຸນາຕິດຕໍ່ຫາ Delta ຖ້າທ່ານມີຄໍາຖາມໃດໆກ່ຽວກັບລະບົບຂັບເຄື່ອນ servo ແບບປະສົມ ຫຼື ການເຊື່ອມໂຍງກັບລະບົບປະຈຸບັນຂອງທ່ານ.