Sistem Servo Vicks untuk Pompa Oli Servo Mesin Cetak Injeksi
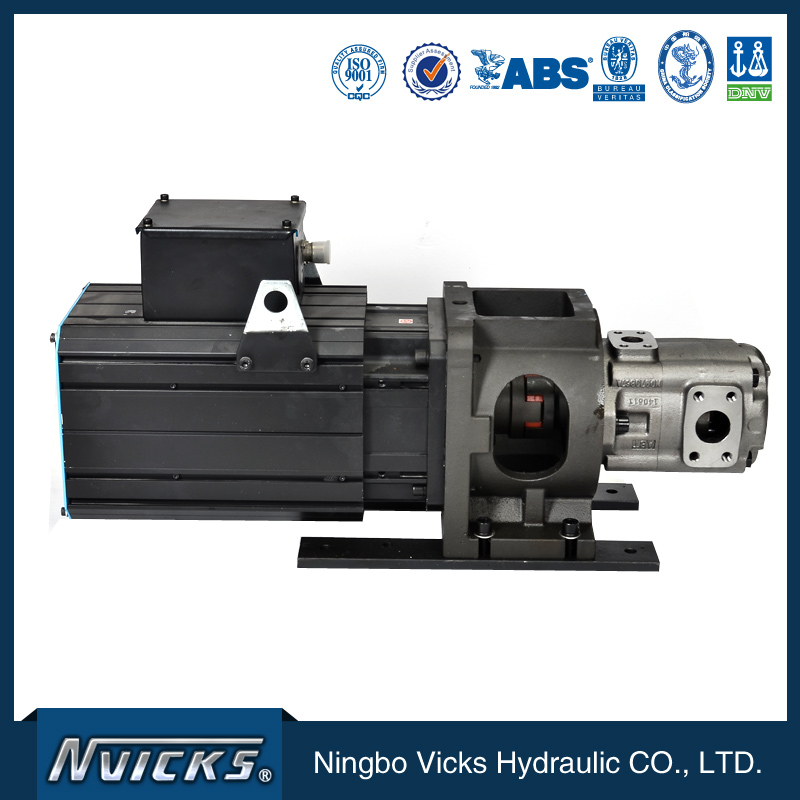
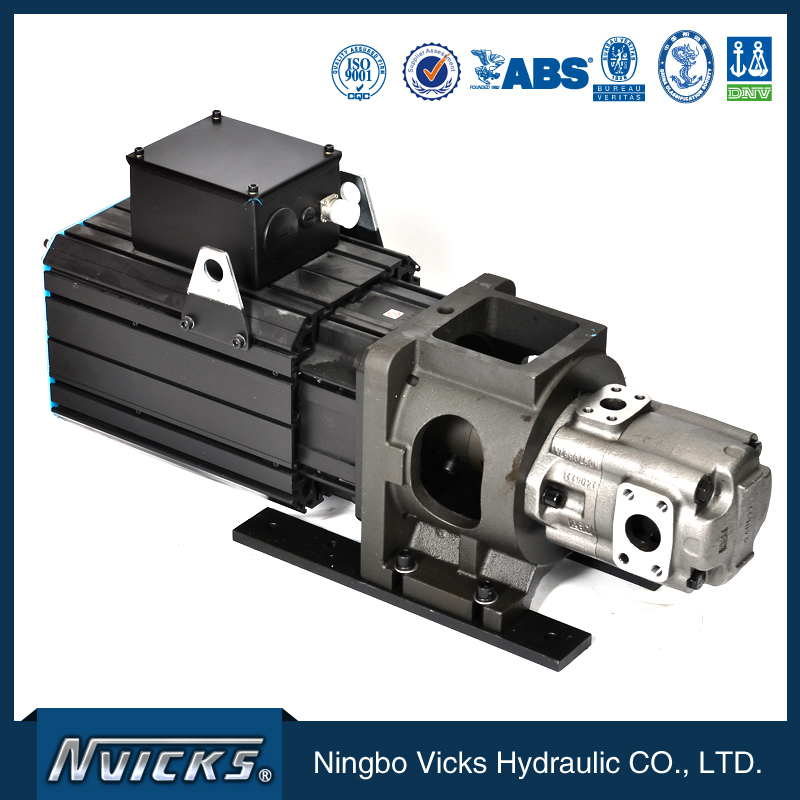
Sistem Hidrolik Mesin Cetak Injeksi

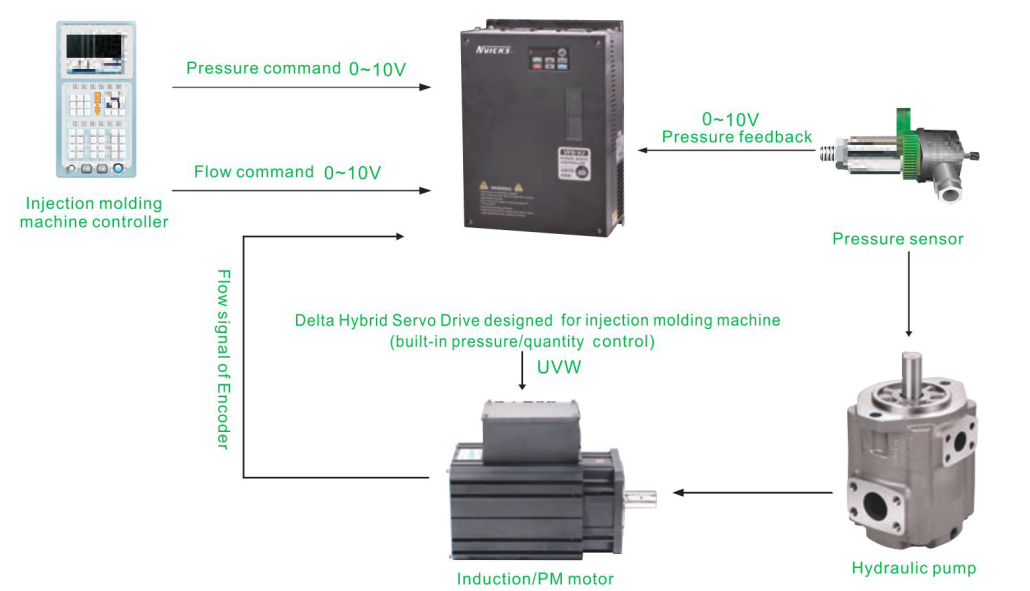
Struktur dariSistem Servo Hidraulik
Setelah menerima perintah tekanan dan aliran dari mesin cetak injeksi, sistem ini melakukan perhitungan PID dengan umpan balik tekanan dan kecepatan aktual untuk menggerakkan motor servo dan pompa hidrolik dengan waktu respons yang cepat dan akurasi pengulangan yang tinggi.

Konfigurasi Standar

Aksesori Opsional

Fitur-Fitur Sistem Energi Hidrolik (Lima fitur)


Konsumsi daya utama mesin cetak injeksi tradisional
Saat menggunakan sistem hidrolik, konsumsi daya lebih dari 75% dari keseluruhan sistem injeksi. Tekanan dan aliran yang berbeda diperlukan selama proses, termasuk penutupan cetakan, injeksi, penahanan tekanan, dan pembukaan cetakan. Ketika kebutuhan aliran dan tekanan melebihi pengaturan, katup pelepas atau proporsional akan disesuaikan, sehingga mengakibatkan peningkatan konsumsi daya sebesar 40%-75%.

Lima Keunggulan Utama

Penggunaan:

Cara memilih Sistem Energi Hibrida yang tepat
(1) Pemilihan Daya Motor
● Torsi yang dibutuhkan (Nm) T=q.∆P
2π·ηm
● Daya keluaran (kW) P=2π·T·n = T · n =Q·∆p
60.000 9550 60·πη
q: Kapasitas mesin (cc/rev) (cm³) n: Kecepatan putaran∆p: Perbedaan tekanan yang valid (Mpa)
T: Laju alir yang dibutuhkan L/menitηm: Efisiensi mekanik pompa ηt: Efisiensi total pompa
(2) Solusi untuk Interferensi Sinyal
Saat drive dipasang di panel kontrol, perlindungan terhadap interferensi sinyal adalah:
● Pengkabelan sirkuit utama dan sirkuit kontrol harus dipisahkan.
● Lakukan pengardean yang tepat bila diperlukan.
● Gunakan kabel pelindung untuk rangkaian kontrol.
● Gunakan kabel pelindung untuk pengkabelan rangkaian utama.
(3) Cara Memilih Penggerak Servo dan Motor Hibrida yang Sesuai
Dalam aplikasi sebenarnya, pemilihan servo drive dan motor hibrida akan berbeda karena sistem pelumasan yang berbeda.
Pada contoh berikut, digunakan laju aliran 64 L/menit dan tekanan penahan maksimum 17,5 MPa.
● Perpindahan Pompa Hidrolik:Dapatkan nilai perpindahan pompa hidrolik (cc/putaran) dari aliran sistem maksimum (L/menit).
Contoh: Misalkan laju aliran sistem maksimum adalah 64 L/menit dan kecepatan motor maksimum adalah 2000 rpm. Kapasitas pompa hidrolik akan menjadi 64/2000 * 1000 = 32 cc/putaran.
● Torsi motor maksimum:Dapatkan torsi maksimum dari tekanan maksimum dan perpindahan pompa hidrolik.
Contoh: Misalkan tekanan maksimum adalah 17,5 MPa dan kapasitas pompa hidrolik adalah 32 cc/putaran. Torsi akan menjadi 17,5 * 32 * 1,3 / (2π) = 116 Nm (faktor 1,3 digunakan untuk mengkompensasi total kerugian sistem dan dapat diubah menjadi 1,2 hingga 1,3 sesuai kebutuhan).
● Torsi motor terukur dan daya motor terukur:Torsi yang dibutuhkan untuk menahan tekanan pada tekanan maksimum harus dua kali lipat torsi motor nominal atau kurang (gunakan data yang diberikan dari pabrik motor sebagai prioritas utama). Karena suhu motor yang beroperasi dalam situasi ini mudah mengalami suhu berlebih. Dengan asumsi kita memilih dua kali lipat torsi nominal, motor dapat berdaya 9,1 kW* dengan kecepatan nominal 1500 rpm ketika torsi motor nominal adalah 58 N-m.
*Rumus Daya Motor:P(W)=T(Nm)Xw (rpmX2π/ 60)
●Arus Motor Maksimum:
Jika koefisien kt (Torsi/A)=3,31 diperoleh dari spesifikasi motor, maka arus maksimum sekitar 115/3,31=35A ketika torsi maksimum adalah 116N-m.
● Pilih Drive yang Tepat:Silakan pilih penggerak yang tepat sesuai kebutuhan pelanggan. Asumsikan kemampuan beban berlebih penggerak adalah 150% selama 60 detik dan 200% selama 3 detik. Ketika tekanan penahan berada pada tekanan maksimum 17,5 MPa dengan pompa hidrolik 32cc/rev, arus motor yang dibutuhkan adalah 35A.
Catatan: Jika tidak ada motor yang sesuai, silakan gunakan motor dengan daya yang lebih tinggi berikutnya.
Silakan hubungi Delta jika Anda memiliki pertanyaan tentang penggerak servo hibrida atau integrasi dengan sistem Anda saat ini.