Motor Servo Vicks Motor Electricus AC pro Machina Iniectionis Servo
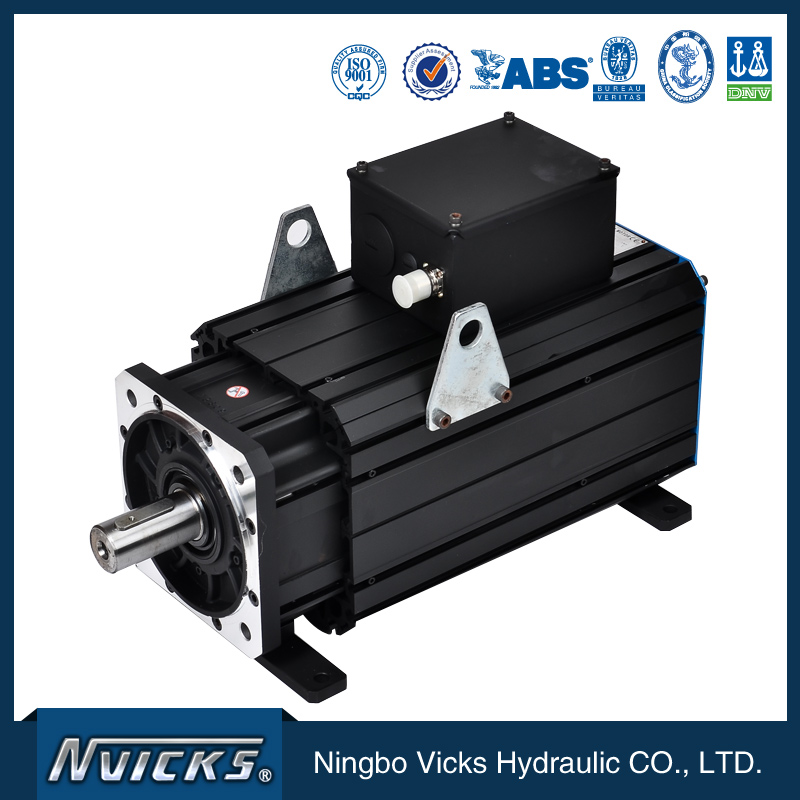
Tabula parametrorum servomotoris
| Magnitudo | Nominaltorque | Rotor clausus torques | Basesurinam feci | MaximumCeleritas | NominalCurrent | Rotor clausus torques | NominaPotestas | Momentum torquensconstat | Nominalis Frequentia | Volutio Resistentia | Volutio Inductans | Nominalis Tensio electrica | Interia cum freno Opeion | ||||
| Nm | Nm | Revolutiones per minutum | Revolutiones per minutum | Arma | Arma | KW | Nm/Armia | Hz | Ohm | mH | V | Kgm210-3 | |||||
| U1004F.15.3 | 38 | 39 | 1500 | MCML | 11.6 | 12 | 6 | 3.32 | centum | 1.67 | 16.33 | 350 | 6 | ||||
| U1004F.17.3 | 38.9 | 40.4 | MDCC | 2150 | 15.2 | 15.8 | 7.6 | 2.81 | 113.4 | 1.19 | 16 | 381 | 6 | ||||
| U1004F.20.3 | 42 | 44 | MM | 2450 | 18.8 | 19.6 | 8.7 | 2.37 | 133.4 | 0.85 | 8.33 | 321 | 6 | ||||
| U1005F.15.3 | 55 | 60.7 | 1500 | MCML | 16.6 | 20.2 | 8.6 | 3.31 | centum | 0.97 | 14.6 | trecenti | 6.1 | ||||
| U1005F.17.3 | 57 | 59.5 | MDCC | 2150 | 20.4 | 23.3 | 10 | 2.81 | 113.4 | 0.72 | 10.6 | 336 | 6.1 | ||||
| U1005F.20.3 | 58 | 60.7 | MM | 2450 | 24.3 | 25.7 | 12 | 2.6 | 133.4 | 0.6 | 9 | 364 | 6.1 | ||||
| U1007F.15.3 | 74 | 81.6 | 1500 | MCML | 23.9 | 26.5 | 11.6 | 3.37 | centum | 0.665 | 11.4 | 329 | 9 | ||||
| U1007F.17.3 | 80 | 83 | MDCC | 2150 | 28.2 | 31.8 | 14 | 2.85 | 113.4 | 0.48 | 8.09 | 341 | 9 | ||||
| U1007F.20.3 | 87 | 92 | MM | 2450 | 36.7 | 38.3 | 18.2 | 2.53 | 133.4 | 0.356 | 4.74 | 341 | 9 | ||||
| U1008F.15.3 | 103 | 106.1 | 1500 | MCML | 33.2 | 34.6 | 16.4 | 3.38 | centum | 0.473 | 9.05 | 370 | 9.8 | ||||
| U1008F.17.3 | 96.2 | 99.6 | MDCC | 2150 | 35.1 | 36.8 | 17.6 | 2.98 | 113.4 | 0.417 | 7.04 | 370 | 9.8 | ||||
| U1008F.20.3 | 95.6 | 99.6 | MM | 2450 | 40.1 | 42.5 | 20.4 | 2.58 | 133.4 | 0.314 | 5.29 | 370 | 9.8 | ||||
| U1010F.15.3 | 128 | 130.2 | 1500 | MCML | 41 | 42.9 | 20 | 3.3 | centum | 0.338 | 7.38 | 360 | 12 | ||||
| U1010F.17.3 | 122 | 126.6 | MDCCC | 2250 | 44 | 48.7 | 23 | 2.87 | CXX | 0.273 | 5.42 | CCCXII | 12 | ||||
| U1010F.20.3 | 135 | 139 | MM | 2450 | 60.5 | 61.8 | 28.3 | 2.37 | 133.4 | 0.181 | 2.78 | 321 | 12 | ||||
| U1013F.15.3 | CLXXXVI | 190 | 1500 | MCML | 61 | 63.8 | 29 | 3.26 | centum | 0.249 | 3.7 | 370 | 15 | ||||
| U1013F.17.3 | 164.1 | 169.5 | MDCC | 2150 | 55.4 | 58.5 | 28.7 | 3.19 | 113.4 | 0.236 | 5.03 | 380 | 15 | ||||
| U1013F.20.3 | CLXXV | CLXXXV | MM | 2450 | 73.7 | 77.3 | 36.7 | 2.53 | 133.4 | 0.144 | 2.37 | 340 | 15 | ||||
| U1015F.15.3 | 220 | 225 | 1500 | MM | 72.73 | 80.93 | 37 | 3.096 | centum | 0.18 | 4.029 | 370 | 19 | ||||
| U1015F.20.3 | 215 | 223 | MM | 2500 | 96 | 106.8 | 49 | 2.322 | 133.4 | 0.103 | 2.266 | 371 | 19 | ||||
| U1315F.15.3 | 196 | 198 | 1500 | MM | 71.48 | 72.51 | 31 | 3.015 | centum | 0.169 | 6.458 | 378 | 27 | ||||
| U1315F.20.3 | 191 | 196 | MM | 2500 | 97.76 | 100.2 | 43 | 2.154 | 133 | 0.089 | 3.295 | 380 | 27 | ||||
| U1320F.15.3 | 210 | 210 | 1500 | MCML | 62 | 62 | 33 | 3.43 | centum | 0.098 | 4.46 | 369 | 36 | ||||
| U1320F.17.3 | 229 | 236 | MDCC | 2150 | 92.6 | 98.3 | 39.4 | 2.94 | 113.4 | 0.107 | 4.5 | 377 | 36 | ||||
| U1320F.18.3 | 232 | 240 | MDCCC | 2250 | 96.46 | 99.8 | 44 | 2.64 | CXX | 0.085 | 3.647 | 379 | 36 | ||||
| U1320F.20.3 | 269 | 286 | MM | 2450 | 120.7 | 127.8 | 56.3 | 2.37 | 133.4 | 0.068 | 2.13 | 347 | 36 | ||||
| U1330F.15.3 | 380 | 416 | 1500 | MCML | 106 | 117 | 60 | 3.56 | centum | 0.082 | 3.19 | 280 | 49 | ||||
| U1330F.17.3 | 349 | 363 | MDCC | 2150 | 145 | 153.4 | 62 | 2.89 | 113 | 0.06 | 2.9 | 268 | 49 | ||||
| U1330F.20.3 | 389 | 417 | MM | 2450 | CLV | CLXVI | 81 | 2.67 | 133 | 0.046 | 1.8 | 286 | 49 | ||||
Nota: 1. Celeritas maxima: Si functione moderandi lini debilitationem non uteris, celeritas maxima rotationis maior erit 500 rpm quam celeritas nominalis. Si functione moderandi lini debilitationem uteris, celeritas maxima rotationis a motore pendet.
2. Numerus Poli: Numerus poli est 8 rotae supra, sunt 4 paria virgarum.
Magnitudo Installationis:
Fusus motoris vel axem copticum vel axem simplicem sequitur. Axis interna splinata est, vel axem externum splinatum, vel axem cavum. Signum encoderis intra capsam iuncturae motoris utitur tabula PCB, etiam socco antennae eligi potest. Installatio motoris vel flange vel basi eligere potest.