Exemplum gratuitum officinae Sinensis Zltech series 60 tensionis humilis NEMA24 48V 200W 0.64n. M 6.5A 3000rpm DC AC aquae impervia IP65 brachio robotico sine spazzolis codificatore responso servomotor ad machinam sutoriam
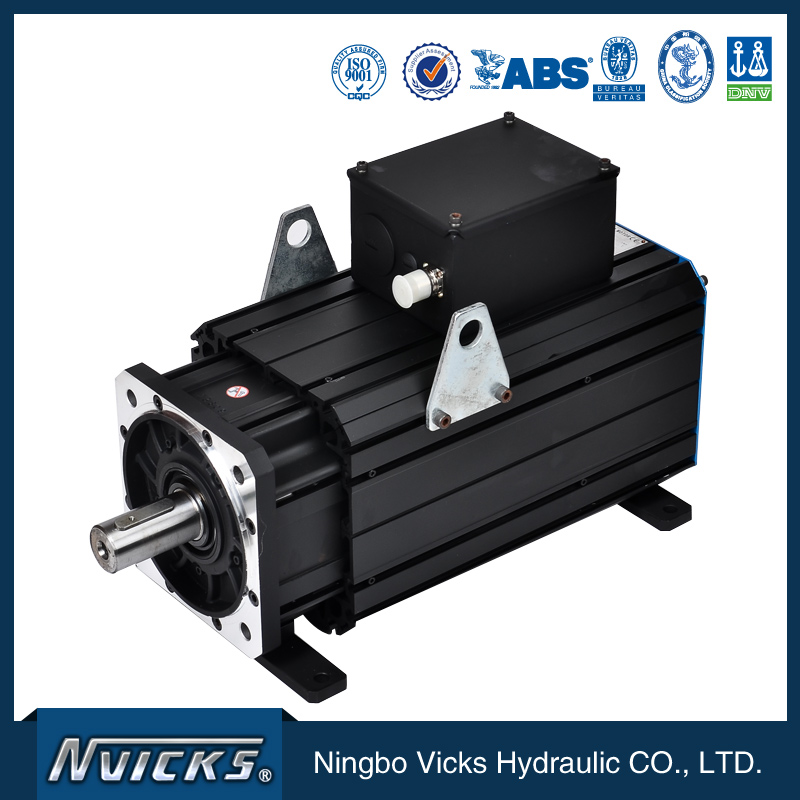
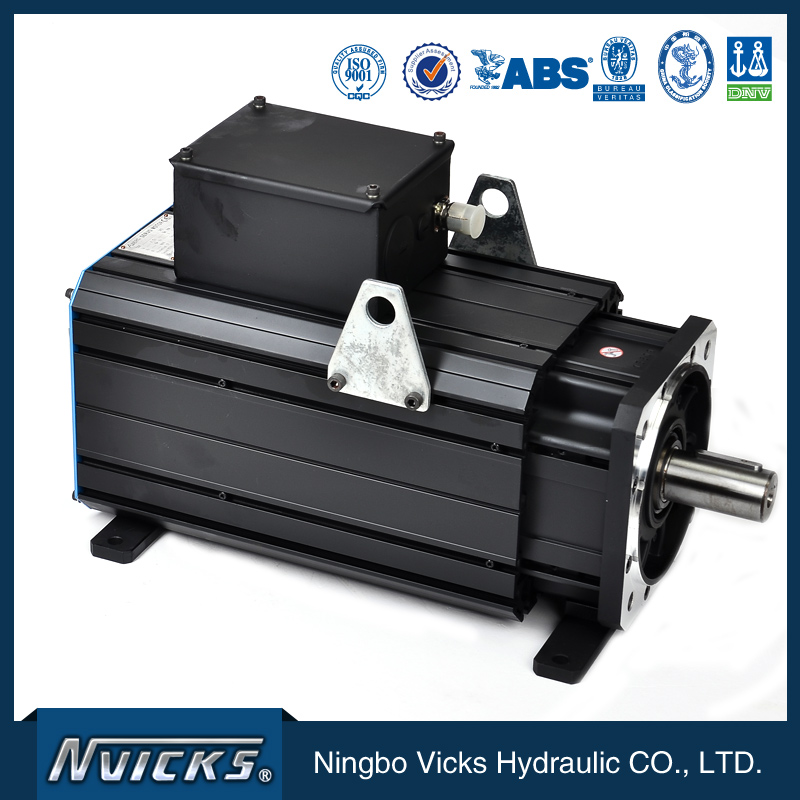
Cogitamus quod emptores cogitent, urgentia agendi in commodis emptoris theoriae, permittens meliorem qualitatem, impensas processus imminutas, pretia rationabiliora, novos et obsoletos clientes favorem et affirmationem pro exemplo gratuito fabricae conciliavit.Zltech SinarumMotor servomotoricus brachii robotici sine spazzolis, NEMA24, series 60, humilis tensionis, 48V, 200W, 0.64n. M, 6.5A, 3000rpm, DC AC, impermeabilis, IP65, cum codificatore et responsione ad machinam sutoriam. Amicos et venditores transmarinos omnes salutat ut collaborationem nobiscum constituant. Tibi officia vera, optimae qualitatis, et oeconomica offeremus ut necessitatibus tuis satisfaciamus.
Cogitamus quod emptores cogitent, urgentia agendi in commodis emptoris theoriae positionis, permittens meliorem qualitatem, impensas processus imminutas, pretia rationabiliora, novos et obsoletos clientes favorem et affirmationem conciliavit.Servomotor Seriei 60, Zltech SinarumSocietas nostra qualitatem semper ut fundamentum societatis habet, progressionem per altum gradum fidei quaerens, normas administrationis qualitatis ISO9000 stricte adhaerens, societatem summi ordinis spiritu honestatis et optimismi progressum significantis creans.
Tabula parametrorum servomotoris
| Magnitudo | Momentum nominale | Rotor clausus torques | Velocitas Basis | Celeritas Maxima | Nominalis Currens | Rotor clausus torques | Potentia Nominalis | Torqueconstat | Nominalis Frequentia | Volutio Resistentia | Volutio Inductans | Nominalis Tensio electrica | Interia cum freno Opeion | ||||
| Nm | Nm | Revolutiones per minutum | Revolutiones per minutum | Arma | Arma | KW | Nm/Armia | Hz | Ohm | mH | V | Kgm210-3 | |||||
| U1004F.15.3 | 38 | 39 | 1500 | MCML | 11.6 | 12 | 6 | 3.32 | centum | 1.67 | 16.33 | 350 | 6 | ||||
| U1004F.17.3 | 38.9 | 40.4 | MDCC | 2150 | 15.2 | 15.8 | 7.6 | 2.81 | 113.4 | 1.19 | 16 | 381 | 6 | ||||
| U1004F.20.3 | 42 | 44 | MM | 2450 | 18.8 | 19.6 | 8.7 | 2.37 | 133.4 | 0.85 | 8.33 | 321 | 6 | ||||
| U1005F.15.3 | 55 | 60.7 | 1500 | MCML | 16.6 | 20.2 | 8.6 | 3.31 | centum | 0.97 | 14.6 | trecenti | 6.1 | ||||
| U1005F.17.3 | 57 | 59.5 | MDCC | 2150 | 20.4 | 23.3 | 10 | 2.81 | 113.4 | 0.72 | 10.6 | 336 | 6.1 | ||||
| U1005F.20.3 | 58 | 60.7 | MM | 2450 | 24.3 | 25.7 | 12 | 2.6 | 133.4 | 0.6 | 9 | 364 | 6.1 | ||||
| U1007F.15.3 | 74 | 81.6 | 1500 | MCML | 23.9 | 26.5 | 11.6 | 3.37 | centum | 0.665 | 11.4 | 329 | 9 | ||||
| U1007F.17.3 | 80 | 83 | MDCC | 2150 | 28.2 | 31.8 | 14 | 2.85 | 113.4 | 0.48 | 8.09 | 341 | 9 | ||||
| U1007F.20.3 | 87 | 92 | MM | 2450 | 36.7 | 38.3 | 18.2 | 2.53 | 133.4 | 0.356 | 4.74 | 341 | 9 | ||||
| U1008F.15.3 | 103 | 106.1 | 1500 | MCML | 33.2 | 34.6 | 16.4 | 3.38 | centum | 0.473 | 9.05 | 370 | 9.8 | ||||
| U1008F.17.3 | 96.2 | 99.6 | MDCC | 2150 | 35.1 | 36.8 | 17.6 | 2.98 | 113.4 | 0.417 | 7.04 | 370 | 9.8 | ||||
| U1008F.20.3 | 95.6 | 99.6 | MM | 2450 | 40.1 | 42.5 | 20.4 | 2.58 | 133.4 | 0.314 | 5.29 | 370 | 9.8 | ||||
| U1010F.15.3 | 128 | 130.2 | 1500 | MCML | 41 | 42.9 | 20 | 3.3 | centum | 0.338 | 7.38 | 360 | 12 | ||||
| U1010F.17.3 | 122 | 126.6 | MDCCC | 2250 | 44 | 48.7 | 23 | 2.87 | CXX | 0.273 | 5.42 | CCCXII | 12 | ||||
| U1010F.20.3 | 135 | 139 | MM | 2450 | 60.5 | 61.8 | 28.3 | 2.37 | 133.4 | 0.181 | 2.78 | 321 | 12 | ||||
| U1013F.15.3 | CLXXXVI | 190 | 1500 | MCML | 61 | 63.8 | 29 | 3.26 | centum | 0.249 | 3.7 | 370 | 15 | ||||
| U1013F.17.3 | 164.1 | 169.5 | MDCC | 2150 | 55.4 | 58.5 | 28.7 | 3.19 | 113.4 | 0.236 | 5.03 | 380 | 15 | ||||
| U1013F.20.3 | CLXXV | CLXXXV | MM | 2450 | 73.7 | 77.3 | 36.7 | 2.53 | 133.4 | 0.144 | 2.37 | 340 | 15 | ||||
| U1015F.15.3 | 220 | 225 | 1500 | MM | 72.73 | 80.93 | 37 | 3.096 | centum | 0.18 | 4.029 | 370 | 19 | ||||
| U1015F.20.3 | 215 | 223 | MM | 2500 | 96 | 106.8 | 49 | 2.322 | 133.4 | 0.103 | 2.266 | 371 | 19 | ||||
| U1315F.15.3 | 196 | 198 | 1500 | MM | 71.48 | 72.51 | 31 | 3.015 | centum | 0.169 | 6.458 | 378 | 27 | ||||
| U1315F.20.3 | 191 | 196 | MM | 2500 | 97.76 | 100.2 | 43 | 2.154 | 133 | 0.089 | 3.295 | 380 | 27 | ||||
| U1320F.15.3 | 210 | 210 | 1500 | MCML | 62 | 62 | 33 | 3.43 | centum | 0.098 | 4.46 | 369 | 36 | ||||
| U1320F.17.3 | 229 | 236 | MDCC | 2150 | 92.6 | 98.3 | 39.4 | 2.94 | 113.4 | 0.107 | 4.5 | 377 | 36 | ||||
| U1320F.18.3 | 232 | 240 | MDCCC | 2250 | 96.46 | 99.8 | 44 | 2.64 | CXX | 0.085 | 3.647 | 379 | 36 | ||||
| U1320F.20.3 | 269 | 286 | MM | 2450 | 120.7 | 127.8 | 56.3 | 2.37 | 133.4 | 0.068 | 2.13 | 347 | 36 | ||||
| U1330F.15.3 | 380 | 416 | 1500 | MCML | 106 | 117 | 60 | 3.56 | centum | 0.082 | 3.19 | 280 | 49 | ||||
| U1330F.17.3 | 349 | 363 | MDCC | 2150 | 145 | 153.4 | 62 | 2.89 | 113 | 0.06 | 2.9 | 268 | 49 | ||||
| U1330F.20.3 | 389 | 417 | MM | 2450 | CLV | CLXVI | 81 | 2.67 | 133 | 0.046 | 1.8 | 286 | 49 | ||||
Nota: 1. Celeritas maxima: Si functione moderandi lini debilitationem non uteris, celeritas maxima rotationis maior erit 500 rpm quam celeritas nominalis. Si functione moderandi lini debilitationem uteris, celeritas maxima rotationis a motore pendet.
2. Numerus Poli: Numerus poli est 8 rotae supra, sunt 4 paria virgarum.
Magnitudo Installationis:
Fusus motoris vel axem copticum vel axem simplicem sequitur. Axis interna splinata est, vel axem externum splinatum, vel axem cavum. Signum encoderis intra capsam iuncturae motoris utitur tabula PCB, etiam socco antennae eligi potest. Installatio motoris vel flange vel basi eligere potest.