Ulgurji OEM/ODM Xitoy chet el xizmati in'ektsion kalıplama mashinasi uchun servo motorli avtomatik qadoqlash tizimini taqdim etadi
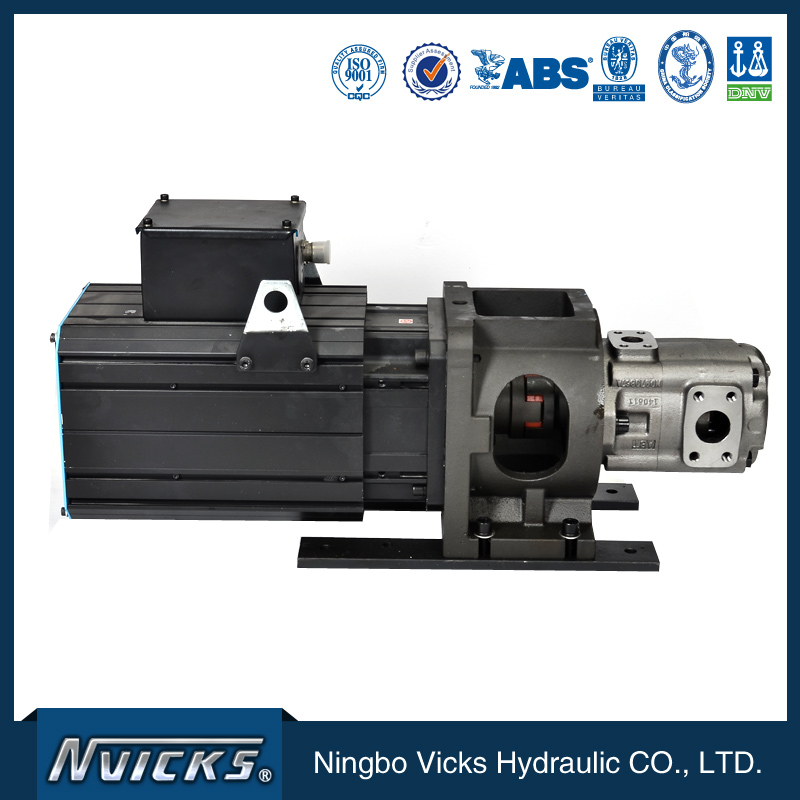
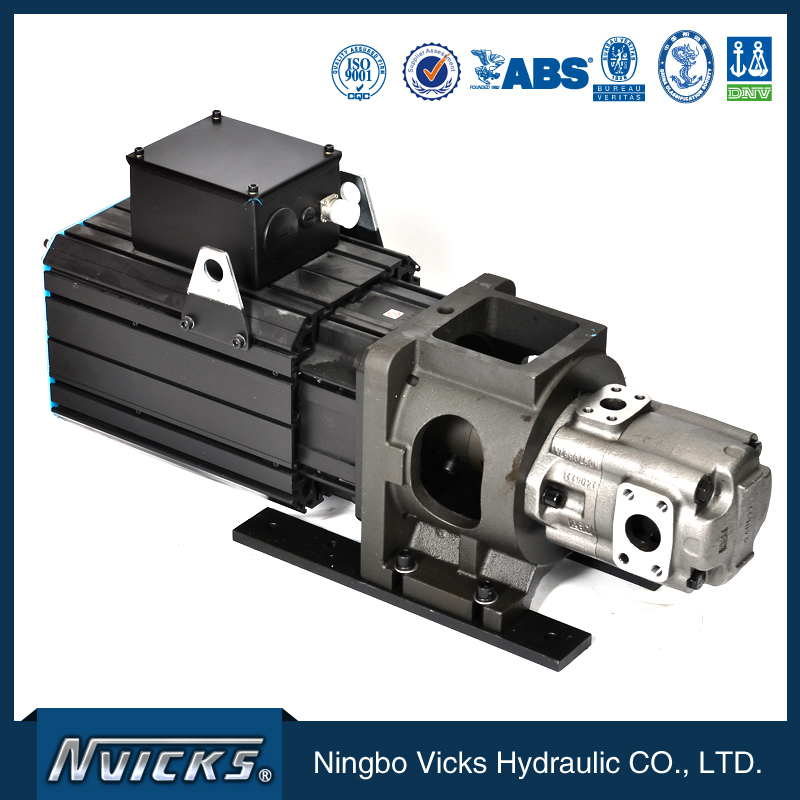
Eng zamonaviy texnologiyalar va uskunalar, qat'iy yuqori sifatli boshqaruv, o'rtacha narx, yuqori sifatli xizmat va mijozlar bilan yaqin hamkorlik bilan biz iste'molchilarimiz uchun ulgurji OEM/ODM Xitoy chet el xizmati ko'rsatiladigan in'ektsion kalıplama mashinasi uchun servo motorli avtomatik qadoqlash tizimi uchun eng yuqori qiymatni taqdim etishga sodiqmiz. Bizning kuchli OEM/ODM imkoniyatlarimiz va e'tiborli kompaniyalarimizdan mukofot olish uchun bugun biz bilan bog'laning. Biz chin dildan muvaffaqiyatga erishamiz va barcha mijozlar bilan baham ko'ramiz.
Eng zamonaviy texnologiyalar va uskunalar, qat'iy yuqori sifatli boshqaruv, maqbul narx, yuqori sifatli xizmat va mijozlar bilan yaqin hamkorlik bilan biz iste'molchilarimiz uchun eng yuqori qiymatni taqdim etishga sodiqmiz.Xitoyning Tanlash va Joylashtirish Roboti, Imm robotiEndi internetning rivojlanishi va xalqarolashuv tendentsiyasi bilan biz biznesni chet el bozoriga kengaytirishga qaror qildik. Chet elda to'g'ridan-to'g'ri xizmat ko'rsatish orqali chet ellik mijozlarga ko'proq foyda keltirish taklifi bilan. Shunday qilib, biz o'z fikrimizni o'zgartirdik, uydan chet elga, mijozlarimizga ko'proq foyda berishga umid qilamiz va biznes qilish uchun ko'proq imkoniyatlarni kutmoqdamiz.
Inyeksion kalıplama mashinasi gidravlik tizimi

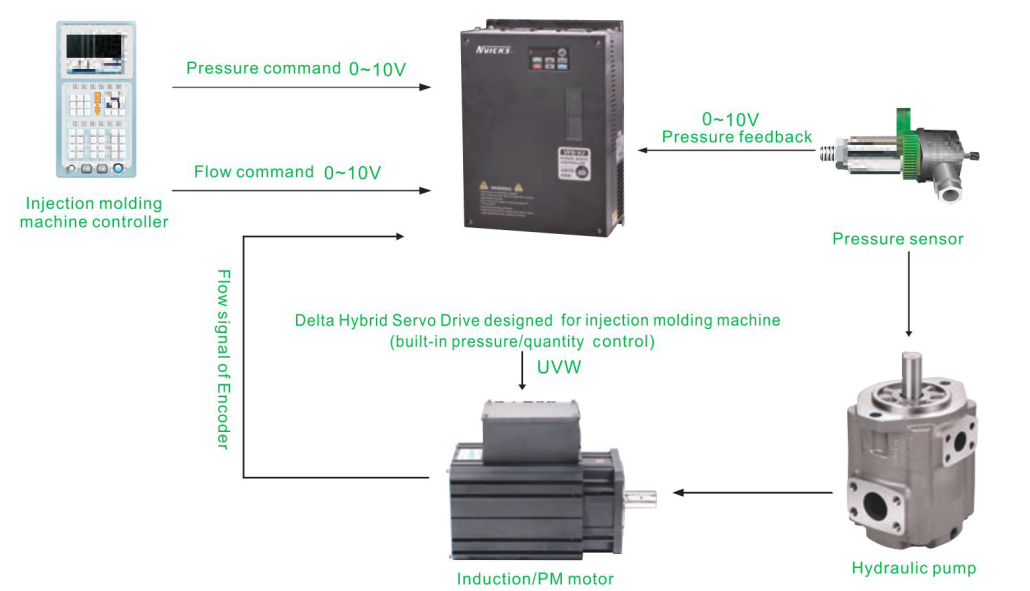
Shlangi Servo tizimining tuzilishi
Inyeksion kalıplama mashinasidan bosim va oqim buyrug'ini olgandan so'ng, u servo motor va gidravlik nasosni tez javob vaqti va yuqori takrorlash aniqligi bilan boshqarish uchun haqiqiy bosim va tezlikni qaytarish bilan PID hisoblashni amalga oshiradi.

Standart konfiguratsiya

Ixtiyoriy aksessuarlar

Shlangi energiya tizimining xususiyatlari (beshta xususiyat)


An'anaviy qarshi kalıplama mashinasining asosiy quvvat sarfi
Gidravlik tizimdan foydalanganda, energiya sarfi butun in'ektsiya tizimining 75% dan ortig'ini tashkil qiladi. Jarayon davomida turli xil bosim va oqimlar talab qilinadi, jumladan, qolipni yopish, in'ektsiya qilish, ushlab turish bosimi va qolipni ochish. Oqim va bosim talablari sozlamalardan oshib ketganda, relyef yoki mutanosib klapan sozlanadi, natijada energiya sarfi 40%-75% ga oshadi.

Eng yaxshi beshta afzallik

Foydalanish:

To'g'ri gibrid energiya tizimini qanday tanlash mumkin
(1) Dvigatel quvvatini tanlash
● Kerakli moment (Nm) T=q.∆p
2π·ηm
● Chiqish quvvati (kVt) P=2π·T·n = T · n =Q·∆p
60,000 9550 60·πη
q: cc/rev Sig'imi (sm3) n: Aylanish tezligi∆p: Haqiqiy bosim farqi (Mpa)
Savol: Kerakli oqim L/minηm: Nasosning mexanik samaradorligi ηt: Nasosning umumiy samaradorligi
(2) Signal shovqinlari uchun yechim
Drayv boshqaruv paneliga o'rnatilganda, signal shovqinidan himoya quyidagilar:
● Asosiy va boshqaruv sxemalarining simlari alohida bo'lishi kerak.
● Zarur bo'lganda to'g'ri topraklama
● Boshqaruv sxemasi uchun ekranlovchi kabeldan foydalaning
● Asosiy elektron simlari uchun ekranlovchi simdan foydalaning
(3) Mos keladigan gibrid servo drayver va motorni qanday tanlash mumkin
Amaliy qo'llanmalarda, gibrid servo haydovchi va motorni tanlash turli xil moy tizimlari tufayli farq qilishi mumkin.
Quyidagi misollarda oqim tezligi 64L/min va maksimal ushlab turish bosimi 17,5 Mpa dan foydalanilgan.
● Shlangi nasoslarning siljishi:Shlangi nasosning maksimal tizim oqimidan (L/min) siljishini (cc/aylan) oling
Misol: Tizimning maksimal oqimi 64L/min va motorning maksimal tezligi 2000 rpm deb faraz qilaylik. Shlangi nasosning ish hajmi 64/2000*1000=32cc/rev bo'ladi.
● Maksimal motor momenti:maksimal bosim va gidravlik nasosning siljishidan maksimal momentni oling
Misol: Maksimal bosim 17,5 Mpa va gidravlik nasosning ish hajmi 32 kub santimetr/aylanish deb faraz qilaylik. Moment 17,5*32*1,3/(2p)=116Nm ni tashkil qiladi (koeffitsient tizimning umumiy yo'qotishlarini qoplash uchun 1,3 ga teng va kerak bo'lganda uni 1,2 dan 1,3 gacha o'zgartirish mumkin).
● Nominal motor momenti va nominal motor quvvati:Maksimal bosimdagi ushlab turish bosimi uchun zarur bo'lgan moment nominal motor momentining ikki baravariga yoki undan kam bo'lishi kerak (birinchi navbatda motor zavodidan olingan ma'lumotlardan foydalaning). Chunki bu holatda ishlaydigan motor harorati osongina haroratdan oshib ketadi. Biz nominal momentning ikki baravarini tanlaymiz deb faraz qilaylik, nominal motor momenti 58N-m bo'lganda motor kabinasi nominal aylanish tezligi 1500 rpm bo'lganda 9,1 kVt* ni tashkil qiladi.
*Dvigatel quvvati formulasi:P(W)=T(Nm)Xw (rpmX2)π/ 60)
●Maksimal motor oqimi:
Agar dvigatel spetsifikatsiyasida kt (Moment/A)=3.31 koeffitsienti olinsa, maksimal moment 116N-m bo'lganda maksimal tok taxminan 115/3.31=35A ni tashkil qiladi.
● To'g'ri drayverni tanlang:Iltimos, mijozlar talabiga binoan to'g'ri drayverni tanlang. Drayvning ortiqcha yuklanish qobiliyati 60 soniya davomida 150% va 3 soniya davomida 200% deb faraz qiling. 32cc/rev gidravlik nasos bilan ushlab turish bosimi maksimal 17,5 Mpa bo'lganda, unga kerak bo'lgan motor oqimi 35A ni tashkil qiladi.
Eslatma Agar mos motor bo'lmasa, iltimos, keyingi yuqori quvvatli motordan foydalaning.
Gibrid servo drayv yoki mavjud tizimingiz bilan integratsiya bo'yicha biron bir savolingiz bo'lsa, iltimos, Delta bilan bog'laning.